システムアーキテクト午後I 事例記述令和元年 秋期
午後I 問4
問4 IoT,AIを活用する自動倉庫システムの開発について
テーマ:近年の自動倉庫システムでは,IoT,AI 技術を用いて,入出庫時の処理高速化だけでなく,できる限り無人
化を進める開発が求められている。
左右2分割表示:左側の問題文をスクロールしながら右側の設問に解答できます
長文事例本文
図表クリックで拡大問4 IoT,AIを活用する自動倉庫システムの開発に関する次の記述を読んで,設問1〜3に答えよ。
F社は,自動倉庫システムのメーカである。
電子商取引(以下,ECという)の増大に伴い,EC運営業者は,受注した商品を早く確実に低コストで顧客に届けることができるように,新たな自動倉庫システムの導入を進めている。F社は,この要求に応えるために,EC用途向けの自動倉庫システムも開発・販売を行っている。
従来の自動倉庫システムでは,商品を出荷するために,取り扱う商品が格納されたコンテナから,商品を選択して取り出す作業(以下,ピッキングという)を人手で行っていた。現在,ピッキングの無人化を目指す取組が行われている。しかし,ピッキングの無人化が多様な形状の商品に十分に対応できるまでには至らず,限定された形状の商品に対応するシステムにとどまっている。
その結果,取り扱う商品の種類・数量が多ければピッキングに人手と時間を要することになり,EC運営業者には要員の確保及び倉庫内での作業への配慮が求められている。
また,F社の顧客から,“冷凍倉庫内という厳しい環境での作業を無人化してほしい”との要望があったので,F社は,冷凍倉庫向けのピッキングの無人化を実現する自動倉庫システムの開発を進めることにした。
〔従来の自動倉庫システムの概要〕
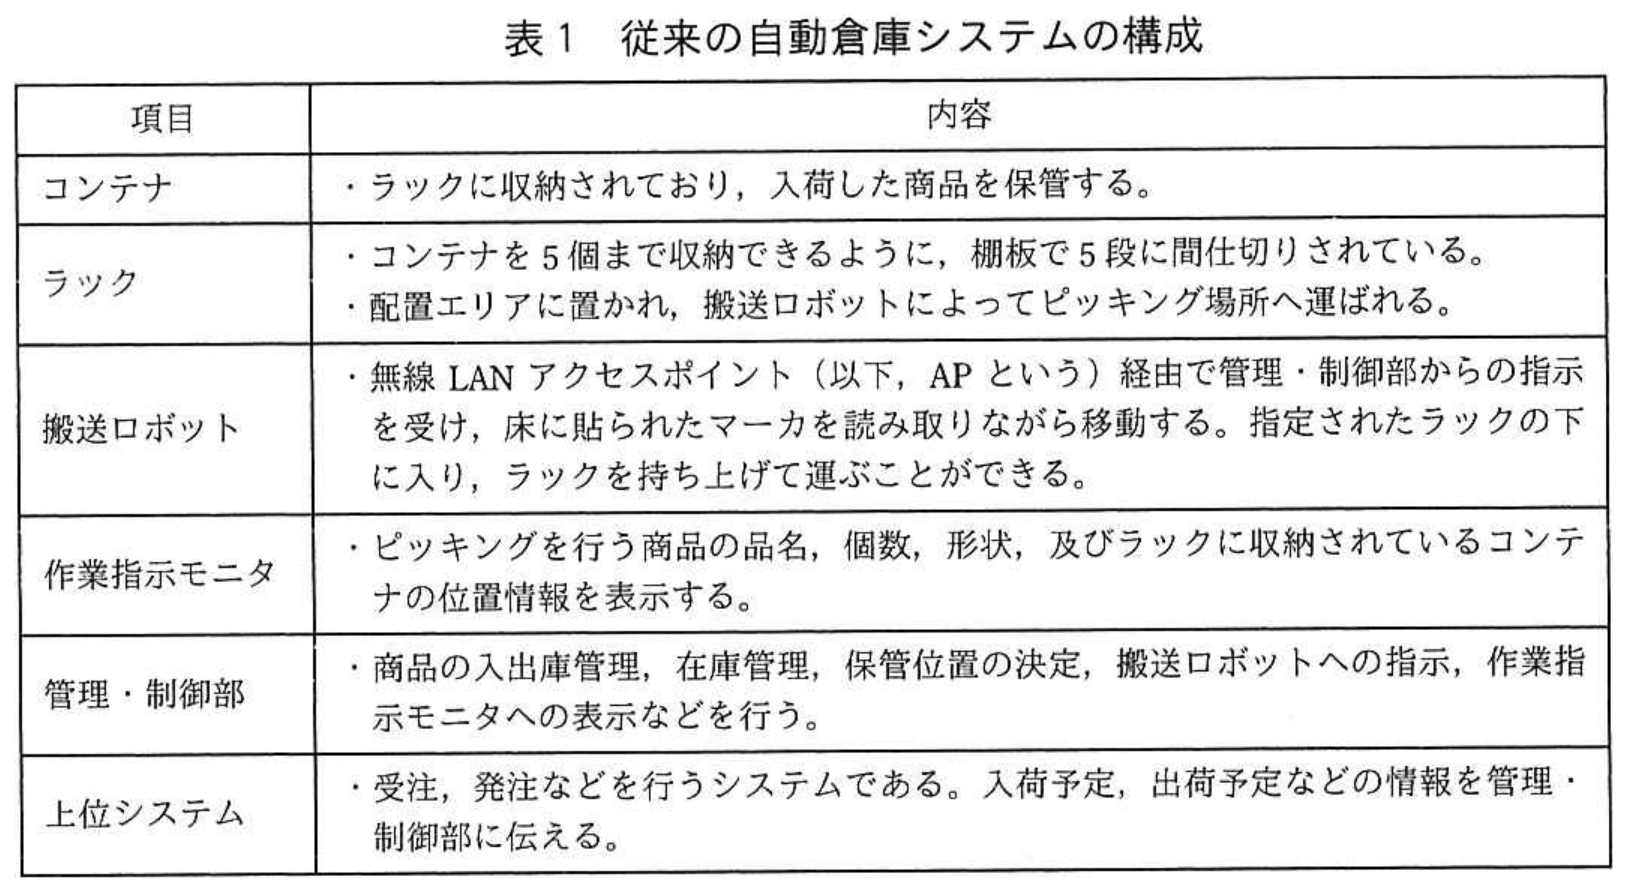
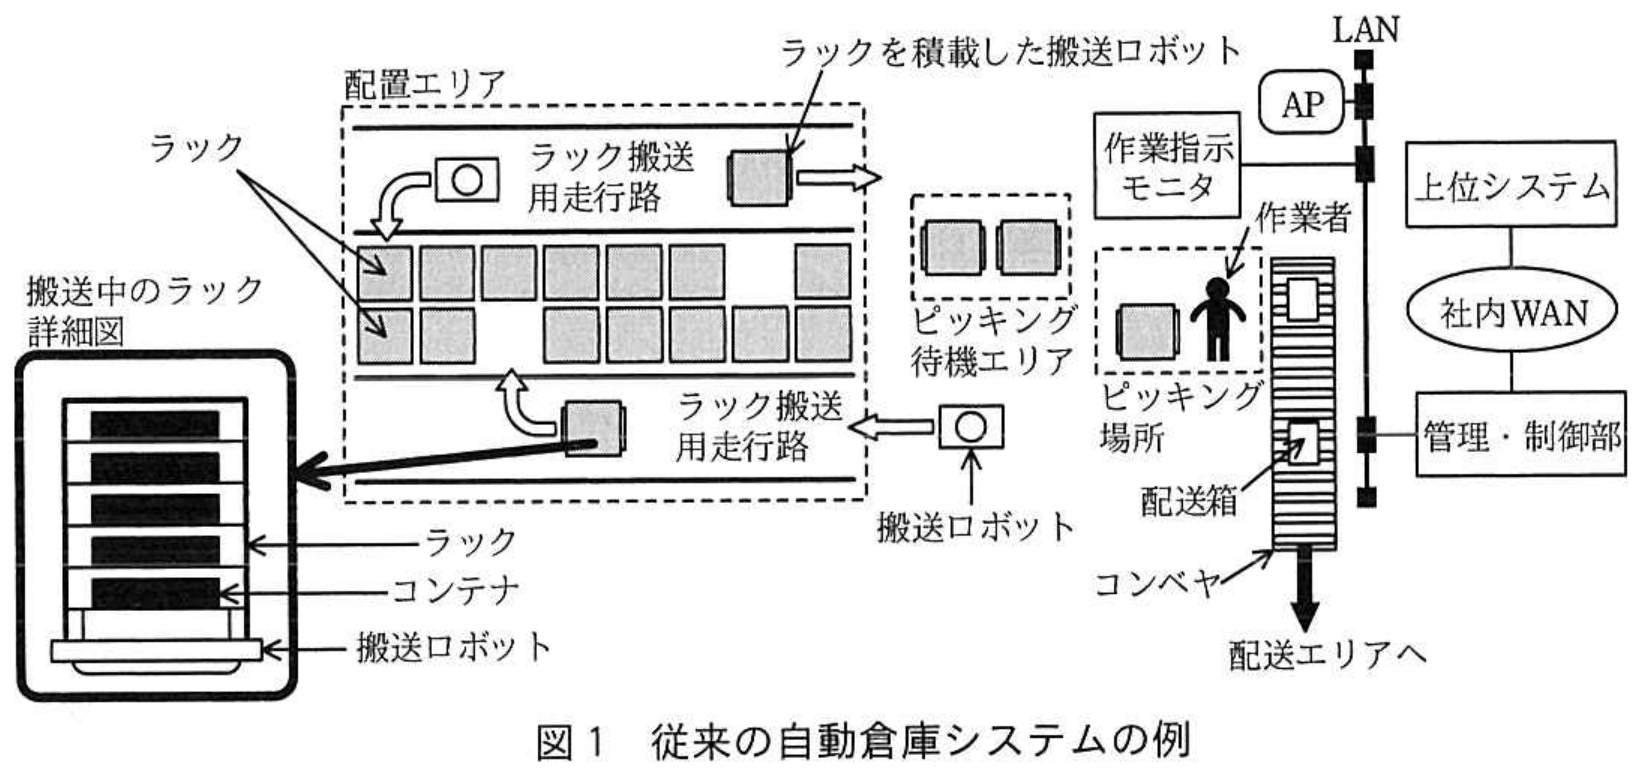
F社が既に製品化しているEC用途向けの従来の自動倉庫システムの構成を表1に,例を図1に示す。
 拡大
 拡大
従来の自動倉庫システムでは,定型のコンテナに保管できるサイズの商品を対象とし,ピッキングのために作業者が倉庫内の配置エリアを歩き回る必要がない。
従来の自動倉庫システムを用いたピッキングは,次のように行われる。
・搬送ロボットは,管理・制御部からの指示によって,商品が保管されているラックをピッキング場所まで搬送する。
・ラックを積載した搬送ロボットがピッキング場所に到着すると,作業者が作業指示モニタを見ながらラック内の商品を確認してピッキングを行い,配送用の配送箱に詰め,コンベヤに載せて配送エリアへ送る。
・ピッキング後のラックは,配置エリアへ戻るか,ピッキング待機エリアへ移動して次のピッキングを待つ。
〔冷凍倉庫の無人化に向けての問題点とその解決方針〕
従来の自動倉庫システムを使用した冷凍倉庫内での問題点は,次のとおりである。
・作業者が倉庫内を歩き回る必要がないものの,冷凍倉庫内のように環境が厳しい場所では作業者の負担が大きく,短時間で交代しながらの作業が必要となる。
・同一の配送先に向けて多品種の商品のピッキングを行う場合は,多数のラックを待機させて,ピッキング待機エリアが広くなってしまう。
F社では,これらの問題を解決するために,搬送ロボットに替えて,個別商品の補充及びピッキングが可能なロボット(以下,Hロボットという)を導入して,新しい自動倉庫システム(以下,NWHシステムという)を開発することとなり,その取組方針を次のとおりまとめた。
・冷凍倉庫の特殊な温湿度環境下でも稼働できるHロボットを開発する。取り扱う商品を箱詰めされた冷凍商品に限定することによって,ピッキングを確実に行う。
・ラックを固定する。Hロボットが移動して個別商品の補充及びピッキングを行う。
・商品の先入れ先出しを確実に守る。
・Hロボットの割当て,ピッキングのスケジューリングなどを効率よくできるようにする。
〔NWHシステムの概要〕
F社のシステムアーキテクトであるG氏は,NWHシステムの開発を担当することになった。G氏は,NWHシステムの開発項目を次のように設定した。
(1) 倉庫内の配置の見直し
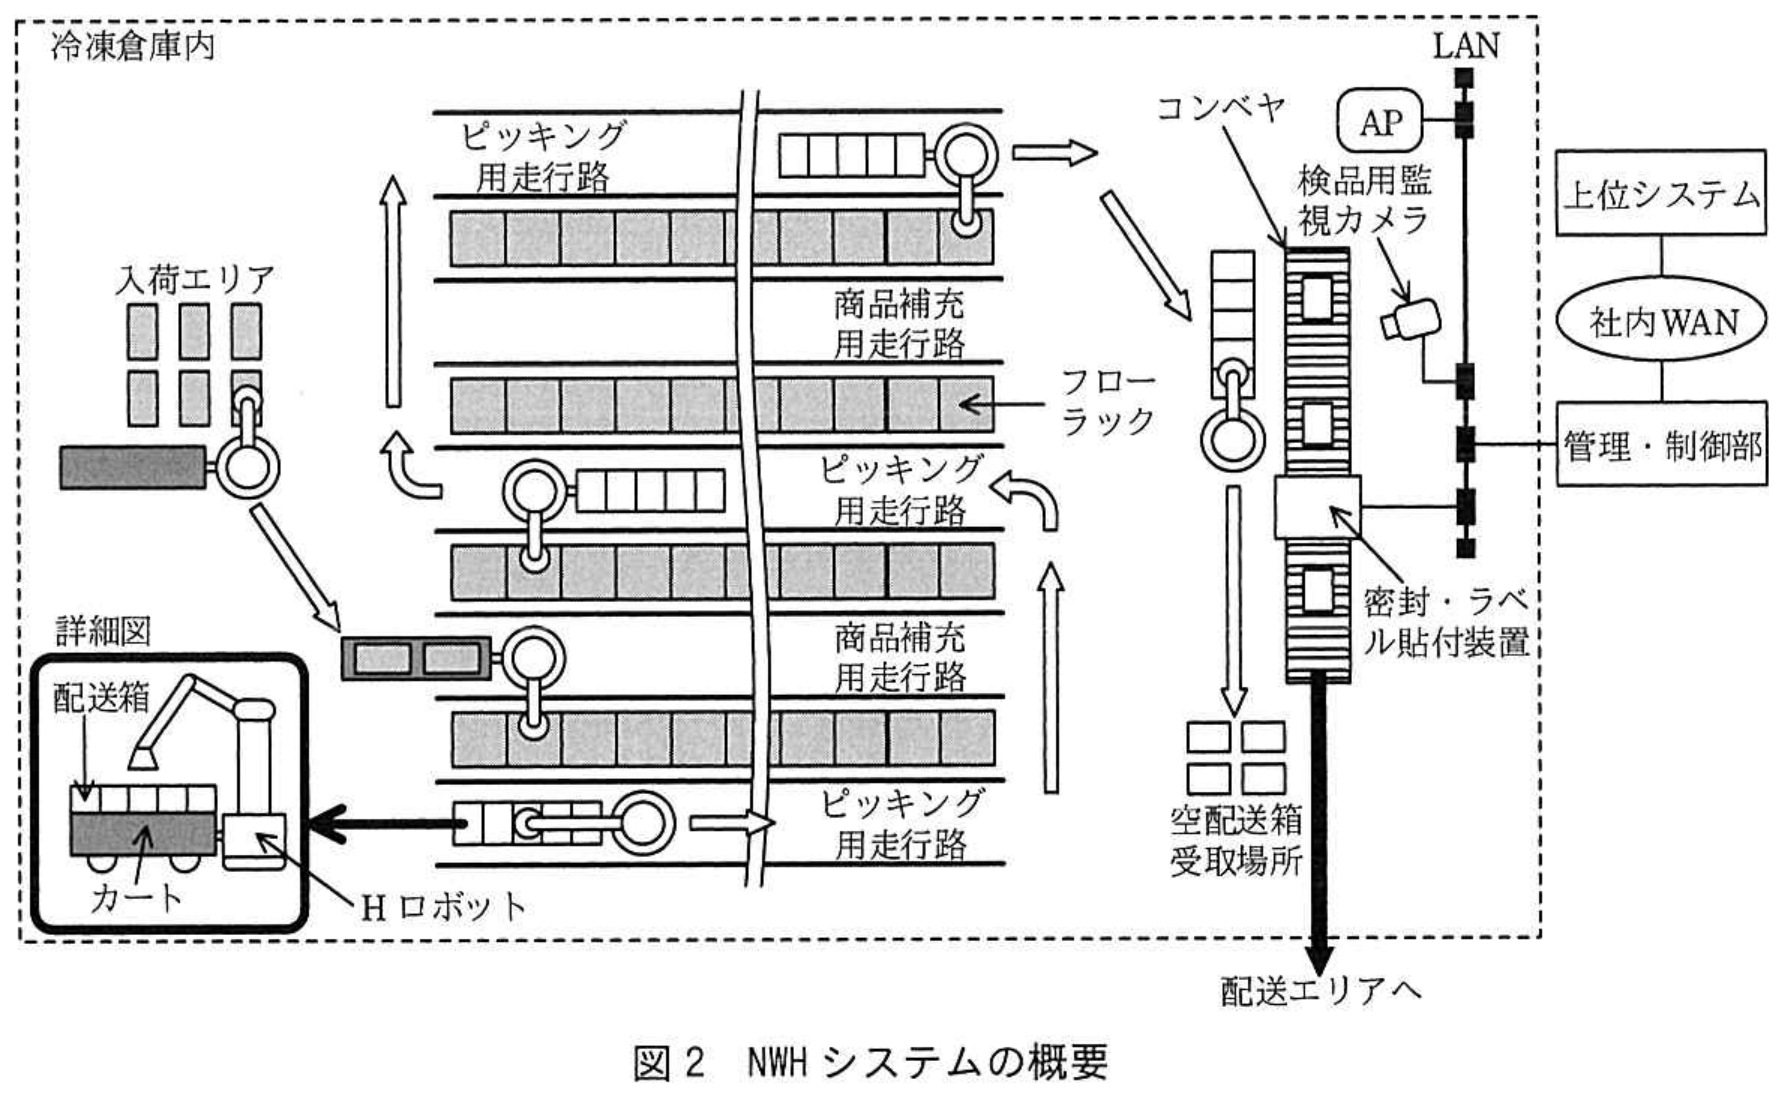
従来のラックに替えて,傾斜した棚板にローラが付いたフローラックを使用し,固定して設置する。コンテナは用いない。Hロボットは,個別商品の補充及びピッキングをそれぞれ異なる走行路で行う。そのために,フローラックを挟んで,商品補充用走行路とピッキング用走行路を設ける。全ての走行路には,各フローラックに対応した停止位置及び分岐位置にマーカを設け,Hロボットはマーカを読み取りながら走行・停止を行う。
(2) Hロボットの開発
Hロボットはカートをけん引しながら,冷凍商品の補充及びピッキングを行う。Hロボットは,空配送箱受取場所で配送箱をカートに搭載してピッキング用走行路に進み,ピッキングを行う商品があるフローラックの位置ごとに走行を停止し,ピッキングを行って直接配送箱に収納する。ピッキング後,コンベヤに進み,カートから配送箱を持ち上げてコンベヤへ移す。
(3) 管理・制御部の変更
Hロボットへの指示などを行う。Hロボットの位置を把握し,Hロボット同士の衝突を避けるために,一時停止とその解除を指示する。
(4) 稼働管理
Hロボットの充電,故障などの稼働停止時間を考慮して,Hロボットの適切な台数の決定,メンテナンスの実施時期の決定などを行う。また,全体としてピッキングの失敗率を下げるように管理する。
NWHシステムの概要を図2に示す。
 拡大
〔開発項目の検討結果〕
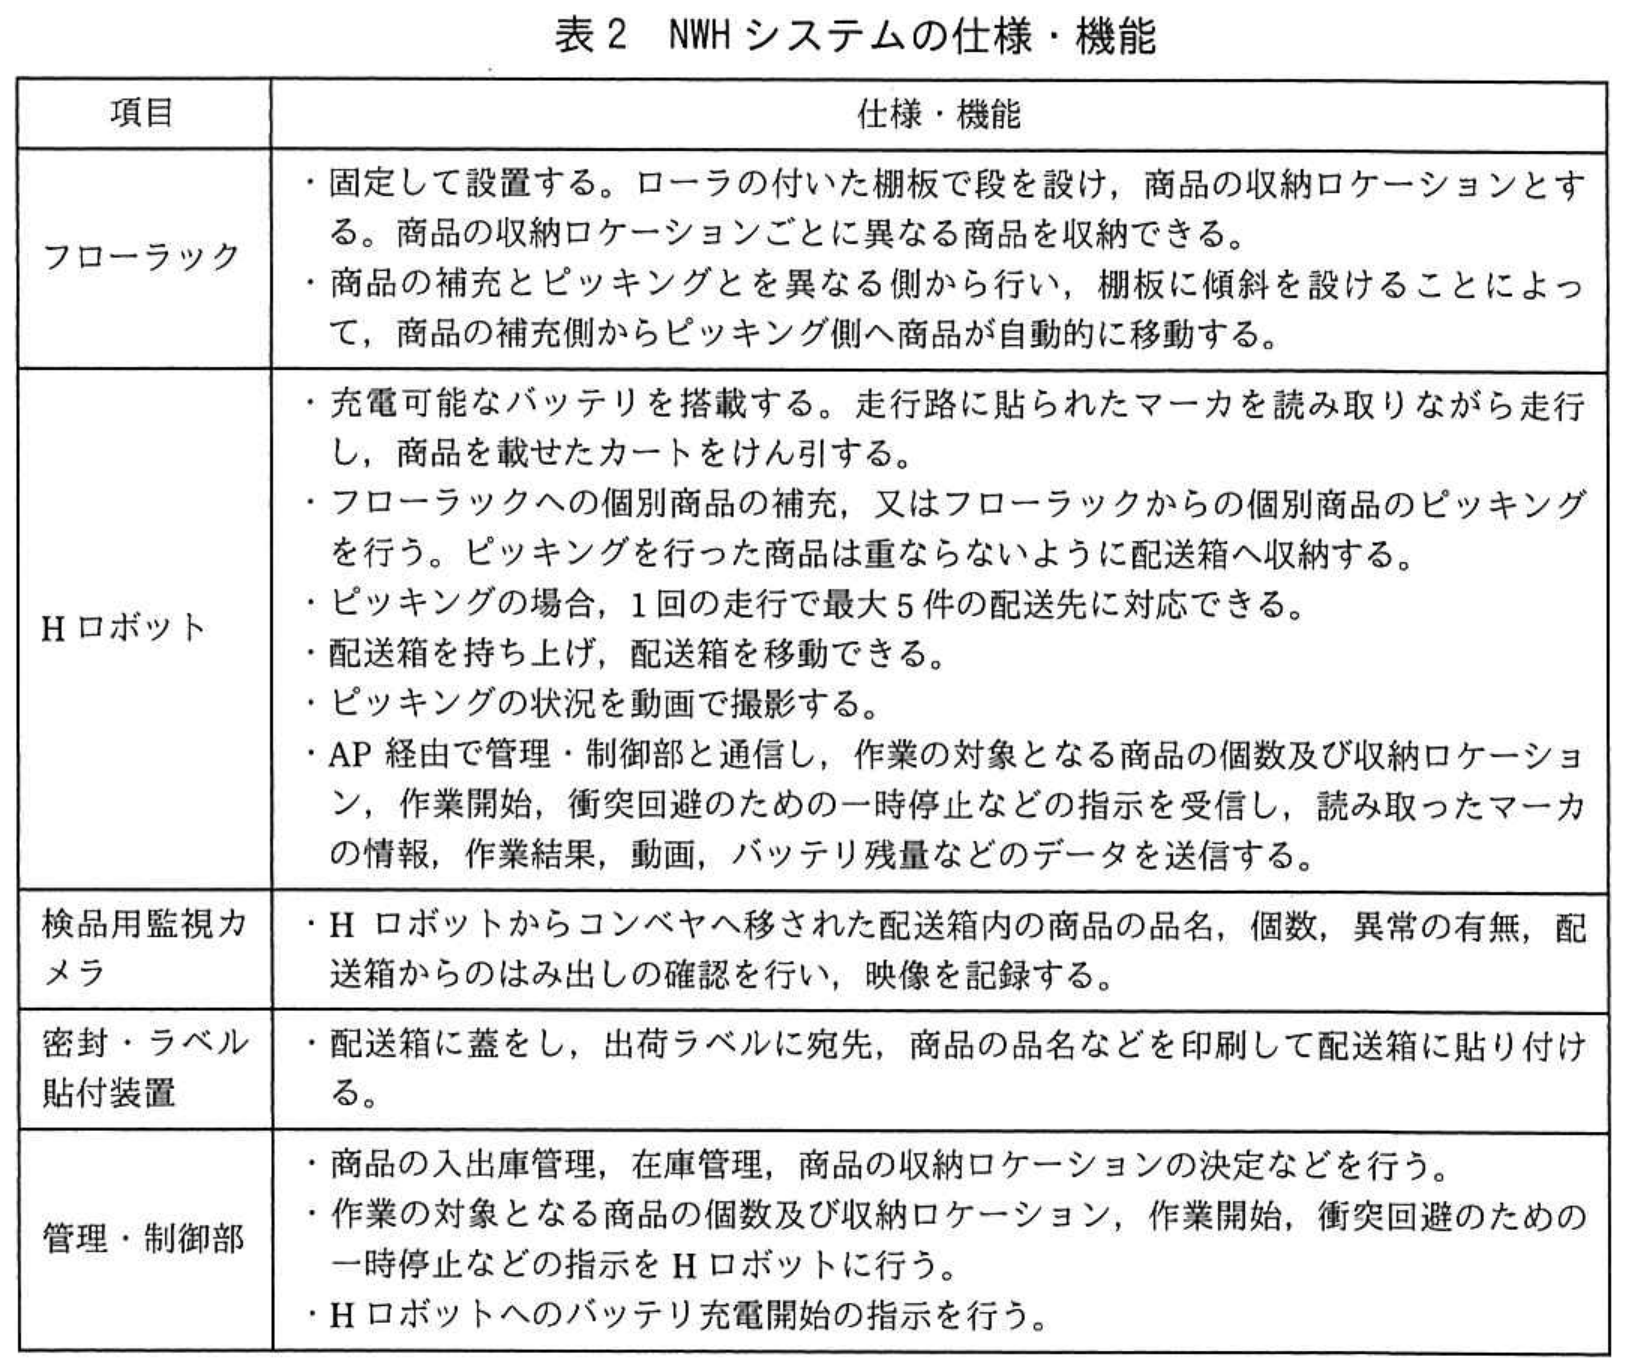
G氏は,各開発項目について検討し,NWHシステムの仕様・機能を表2のようにまとめた。
 拡大
(1) 倉庫内の配置の見直し
フローラックを用いて,先に入庫した商品から出庫されるようにする。
ピッキング用走行路は,複数のHロボットが同一の走行路をスムーズに走行できるよう,走行路ごとに一方通行とする。さらに,1本ごとに走行方向が互い違いになるようにし,Hロボットが周回できるようにする。
(2) Hロボットの開発
Hロボット及びカートを開発する。Hロボットはカートをけん引して冷凍商品の補充及びピッキングを行う。1回の走行で最大5件の配送先のためのピッキングを行い,各配送先に対応する配送箱に間違いなく収納するために,配送箱には識別用バーコードを個別に貼り付けておく。Hロボットは,配送箱1箱をカートに移すたびに識別用バーコードを読み取り,あらかじめ管理・制御部から受信している配送先の情報の一つとリンクさせ,そのリンク情報を管理・制御部に送信する。
(3) 管理・制御部の変更
作業の対象となる商品などを決定し,AP経由でHロボットに指示する。IoTを活用してHロボットの稼働状況を常時把握する。ピッキングについては,複数の配送先の適切な割り付けをする。Hロボットの走行距離が短くなるように,ピッキングの順番を最適化する。また,商品配置の見直しを定期的に行う。
(4) 稼働管理
Hロボットの適切な稼働管理を行うために,管理・制御部は,Hロボットのバッテリ残量を監視し,適切なタイミングでバッテリ充電開始の指示を行う。充電は1台ずつ行う。
Hロボットによるピッキングの失敗率が低くなるように,AIによる画像認識を利用して改善させる。そのため,個々の商品をつかんだり持ち上げたりするのに要した時間,失敗した回数などを測定するのと同時に,aし,それらのデータを管理・制御部で収集・蓄積する。
検品用監視カメラによる出荷チェックを行い,商品の間違い,異常,bを検出する。また,その映像を記録し,今後の対策に用いる。
拡大表1 従来の自動倉庫システムの構成
拡大図1 従来の自動倉庫システムの例
拡大図2 NWHシステムの概要
拡大表2 NWHシステムの仕様・機能
設問一覧 & 解答・演習
まずは解答を作成してみましょう。「解答例を見る」をクリックするとIPA公式解答例と採点基準が開きます。
設問1(1)記述問題
制限字数:20 字以内
NWHシステムの特徴について,(1)に答えよ。
Hロボットが扱う商品を,箱詰めされた冷凍商品に限定することにした。その理由を,20字以内で述べよ。
Hロボットが扱う商品を,箱詰めされた冷凍商品に限定することにした。その理由を,20字以内で述べよ。
0 / 20 文字
設問1(2)記述問題
制限字数:25 字以内
NWHシステムの特徴について,(2)に答えよ。
商品の先入れ先出しを守るために行ったことは何か。25字以内で述べよ。
商品の先入れ先出しを守るために行ったことは何か。25字以内で述べよ。
0 / 25 文字
設問2(1)記述問題
制限字数:20 字以内
倉庫内の配置の見直し及びHロボットの開発について,(1)に答えよ。
Hロボットは,商品の補充又はピッキングを行う場合,マーカで停止位置を判断する。この判断において,Hロボットはあらかじめどのような情報をもつ必要があるか。20字以内で述べよ。
Hロボットは,商品の補充又はピッキングを行う場合,マーカで停止位置を判断する。この判断において,Hロボットはあらかじめどのような情報をもつ必要があるか。20字以内で述べよ。
0 / 20 文字
設問2(2)記述問題
制限字数:15 字以内
倉庫内の配置の見直し及びHロボットの開発について,(2)に答えよ。
Hロボットが個別商品のピッキングを行い,適正な配送箱へ収納するために,管理・制御部からあらかじめ受信すべき情報は何か。15字以内で述べよ。
Hロボットが個別商品のピッキングを行い,適正な配送箱へ収納するために,管理・制御部からあらかじめ受信すべき情報は何か。15字以内で述べよ。
0 / 15 文字
設問3(1)記述問題
制限字数:40 字以内
管理・制御部の変更及び稼働管理について,(1)に答えよ。
本文中の a, b に入れる適切な字句を答えよ。
本文中の a, b に入れる適切な字句を答えよ。
0 / 40 文字
設問3(2)記述問題
制限字数:30 字以内
管理・制御部の変更及び稼働管理について,(2)に答えよ。
Hロボットのバッテリへの充電タイミングをHロボット自身が判断するのではなく,管理・制御部が指示するようにしている。その目的を,30字以内で述べよ。
Hロボットのバッテリへの充電タイミングをHロボット自身が判断するのではなく,管理・制御部が指示するようにしている。その目的を,30字以内で述べよ。
0 / 30 文字
設問3(3)記述問題
制限字数:15 字以内
管理・制御部の変更及び稼働管理について,(3)に答えよ。
管理・制御部は,全てのHロボットの走行を監視し,特定のHロボットに一時停止などを指示する場合がある。管理・制御部は,Hロボットのどのような情報を監視しているのか。15字以内で答えよ。
管理・制御部は,全てのHロボットの走行を監視し,特定のHロボットに一時停止などを指示する場合がある。管理・制御部は,Hロボットのどのような情報を監視しているのか。15字以内で答えよ。
0 / 15 文字
設問3(4)記述問題
制限字数:40 字以内
管理・制御部の変更及び稼働管理について,(4)に答えよ。
各Hロボットがピッキングを行うときに得たデータを,管理・制御部で収集・蓄積してAIで処理する目的として考えられることは何か。40字以内で述べよ。
各Hロボットがピッキングを行うときに得たデータを,管理・制御部で収集・蓄積してAIで処理する目的として考えられることは何か。40字以内で述べよ。
0 / 40 文字
午後I長文記述の得点力を引き上げる定番対策書Amazon・楽天 公式提携
PR

IPA 厳選対策書情報処理教科書 システムアーキテクト 2026年版松田 茂樹 著 / 翔泳社
SA定番テキスト松田 茂樹 著 / 翔泳社
情報処理教科書 システムアーキテクト 2026年版
💡 推薦ポイント:システムアーキテクト試験で求められる要件定義からアーキテクチャ設計、移行計画まで、合格に必要な知識体系を1冊で整理できます。
¥3,740(税込)
※本リンク先はプロモーション(アフィリエイト広告)が含まれています
【出題趣旨】IPA公式発表
【採点講評】IPA公式発表
本問に関連するシステムアーキテクト重要用語解説
本番形式・制限時間付きで演習する
令和元年 秋期 午後I(2問選択・90分)を実戦演習モードで通し解答し、総合採点を受けられます。