システムアーキテクト午後I 事例記述平成28年 秋期
午後I 問4
問4 生活支援ロボットシステムの開発について
テーマ:生活支援ロボットの機能が向上し,様々な分野で利用が拡大しつつある。
左右2分割表示:左側の問題文をスクロールしながら右側の設問に解答できます
長文事例本文
図表クリックで拡大問4 生活支援ロボットシステムの開発に関する次の記述を読んで,設問1〜4に答えよ。
K社は,生活支援ロボット及びそれを用いたシステムを開発し,製造・販売している。生活支援ロボットは,移動作業型,人間装着型及び搭乗型に分類されている。K社では,物をつかむ,つかんだ状態で移動する,つかんだ物を離すという基本機能をもつ移動作業型ロボット(以下,従来ロボットという)を製品化している。K社はこれまで,従来ロボットを用いて生活支援ロボットシステム(以下,従来システムという)を構成し,販売してきた。
近年,少子高齢化社会の到来が問題となってきており,高齢者世帯における生活支援の要求が高まっている。また,共働き世帯及び単身生活者の増加によって,一般家庭でも不在時の配達物受取りなどの生活支援の要求が高まっている。K社は,生活支援機能を充実させ,他社との差別化を図ることによって,移動作業型の生活支援ロボットの需要が更に見込まれると考え,新たな機能を追加した生活支援ロボットシステム(以下,新システムという)を開発することにした。
〔従来システムの概要〕
K社の従来ロボットは,基本機能以外に,タッチパネル付きディスプレイ,カメラ,マイク,スピーカ及び音声認識機能による人とのコミュニケーション能力を備え,人が生活する場所で生活支援の機能を果たすことができる。また,無線LAN通信機能も備え,無線LANアクセスポイントを介してデータ通信が可能である。
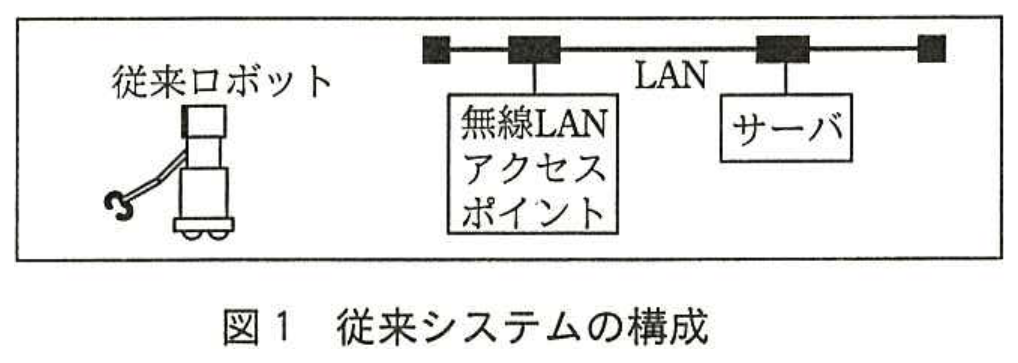
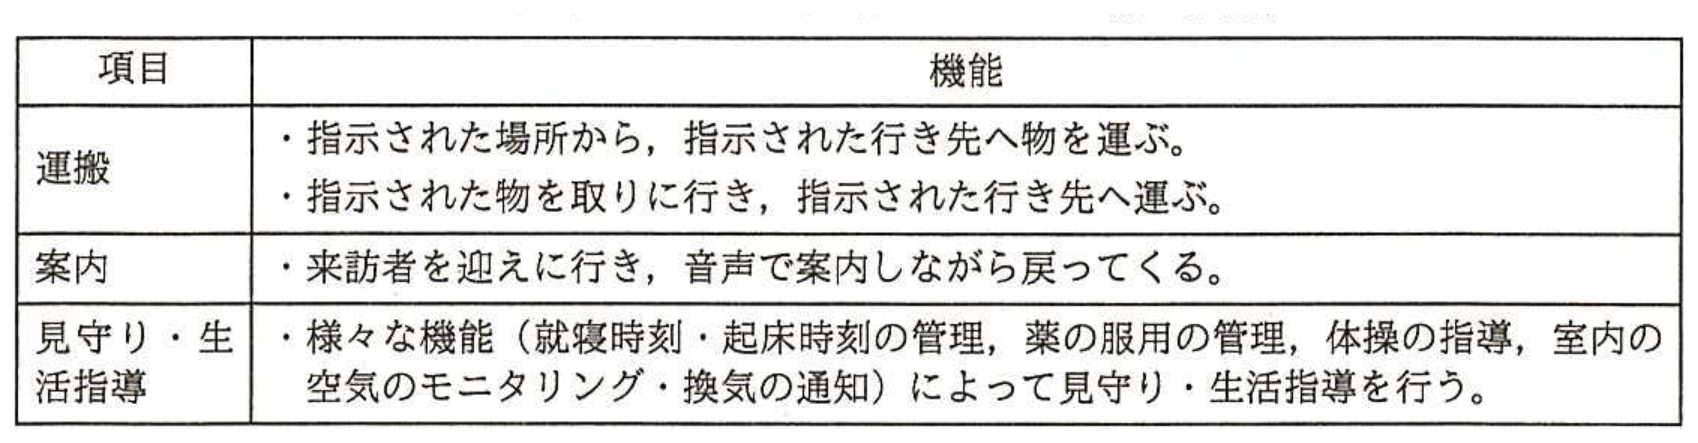
K社がこれまでに開発した生活支援機能は,従来ロボットと,LAN,無線LANアクセスポイント及びサーバで構成された従来システムが実現している。サーバは,システム管理,利用者の認証などを行う。従来システムの構成を図1に,従来システムが実現している生活支援機能を表1に示す。
 拡大
 拡大
〔新システムに対する利用者の要望〕
新システムの開発は,K社のシステムアーキテクトであるL氏が担当することになった。L氏は開発に当たって,これまでに従来システムに対して利用者から寄せられた要望のうち,新たな機能追加の対象となる要望を次のとおりまとめた。
① 外出中の居住者,又は別居している家族,知人が,ロボットを遠隔操縦できるようにしてほしい。
② 単に物を運ぶだけでなく,日用品の在庫管理もしてほしい。
③ 室内の備品,収納品などが,通常と違う場所に移動又は放置されたとき,それらを元の場所に戻せるようにしてほしい。
④ 留守中に配達物を受け取れるようにしてほしい。また,受け取った配達物が在庫管理対象品の場合,在庫管理に反映できるようにしてほしい。
〔新システムの開発目標〕
L氏は,利用者の要望を考慮して,新システムの開発目標について検討し,次のとおり定めた。
① インターネットを介して,遠隔操縦できるようにする。
② あらかじめ在庫管理対象と定めた日用品を,専用収納ボックスのトレイ単位で在庫管理できるようにする。
③ 片付けの指示があったとき,通常と違う場所に移動又は放置されている物を識別し,元の場所に戻せるようにする。
④ 事前に連絡があった配達物を,受け取れるようにする。配達物が在庫管理対象品の場合は,受取りが在庫管理に反映できるようにする。
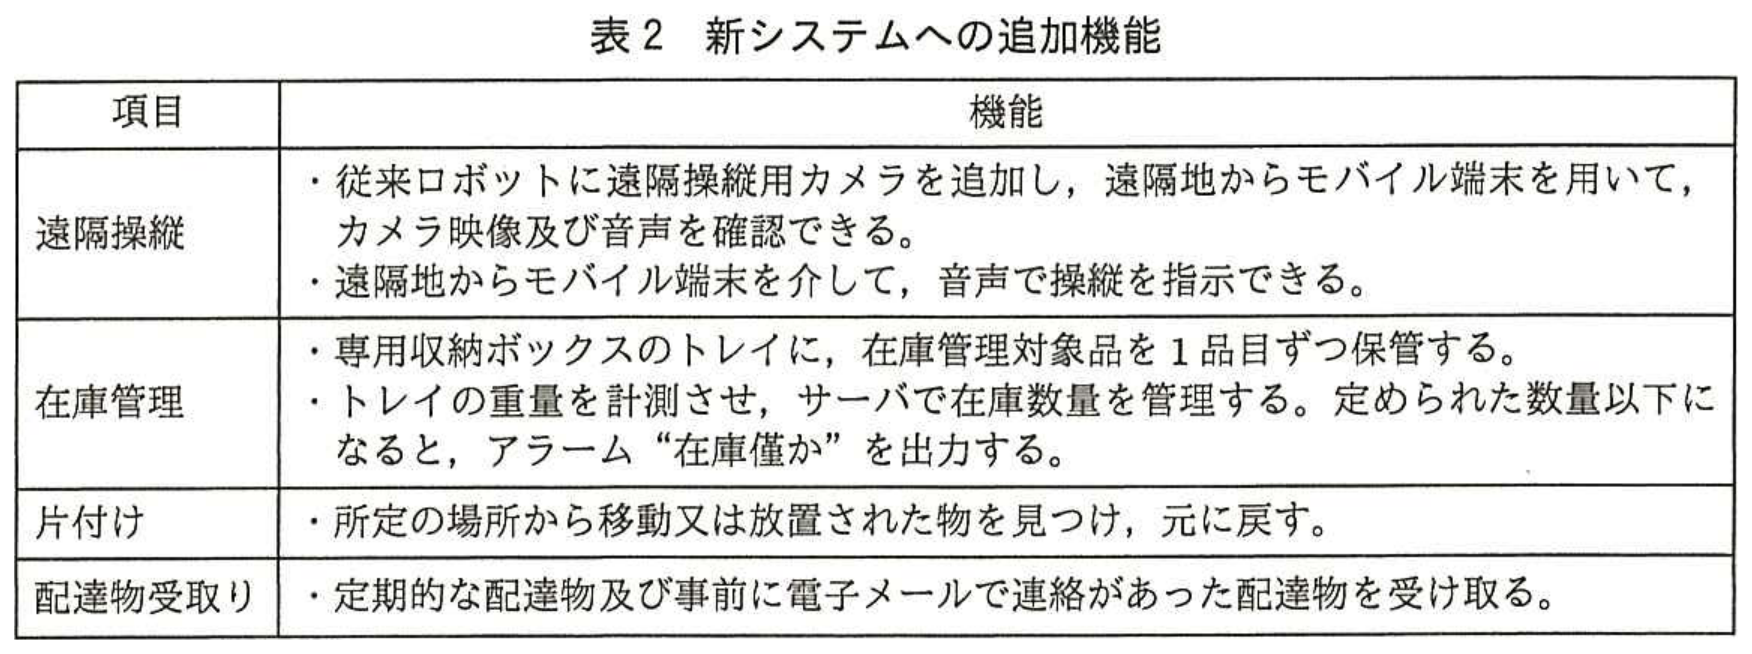
新システムへの追加機能を表2に示す。
 拡大
〔新システムの構成〕
L氏は,新システムの構成を次のとおりまとめた。
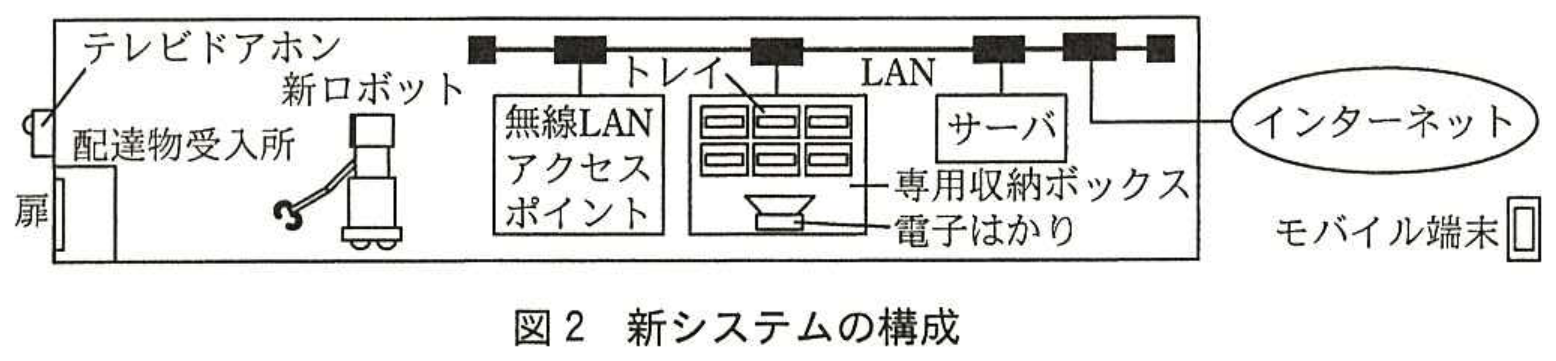
① 従来ロボットに新たな機能を追加した移動作業型ロボット(以下,新ロボットという)と,サーバ,専用収納ボックスで構成し,これらをLAN,無線LANで接続してデータ通信を行えるようにする。また,配達物受入所の扉の錠,テレビドアホンなどを無線LANで接続する。
② 新ロボットには,遠隔操縦のためのデータ送受信機能と遠隔操縦用カメラを追加する。
③ 遠隔操縦に用いるモバイル端末を用意し,インターネット経由でサーバと通信できるようにする。操縦者の顔画像・音声をサーバに送信し,新ロボットのカメラ映像とマイクからの音声をサーバ経由で受信する。
④ サーバには,新ロボット及びテレビドアホンからの映像の処理,居住者・操縦者・訪問者の顔認証,電子メールの送受信,在庫管理などの機能を追加する。
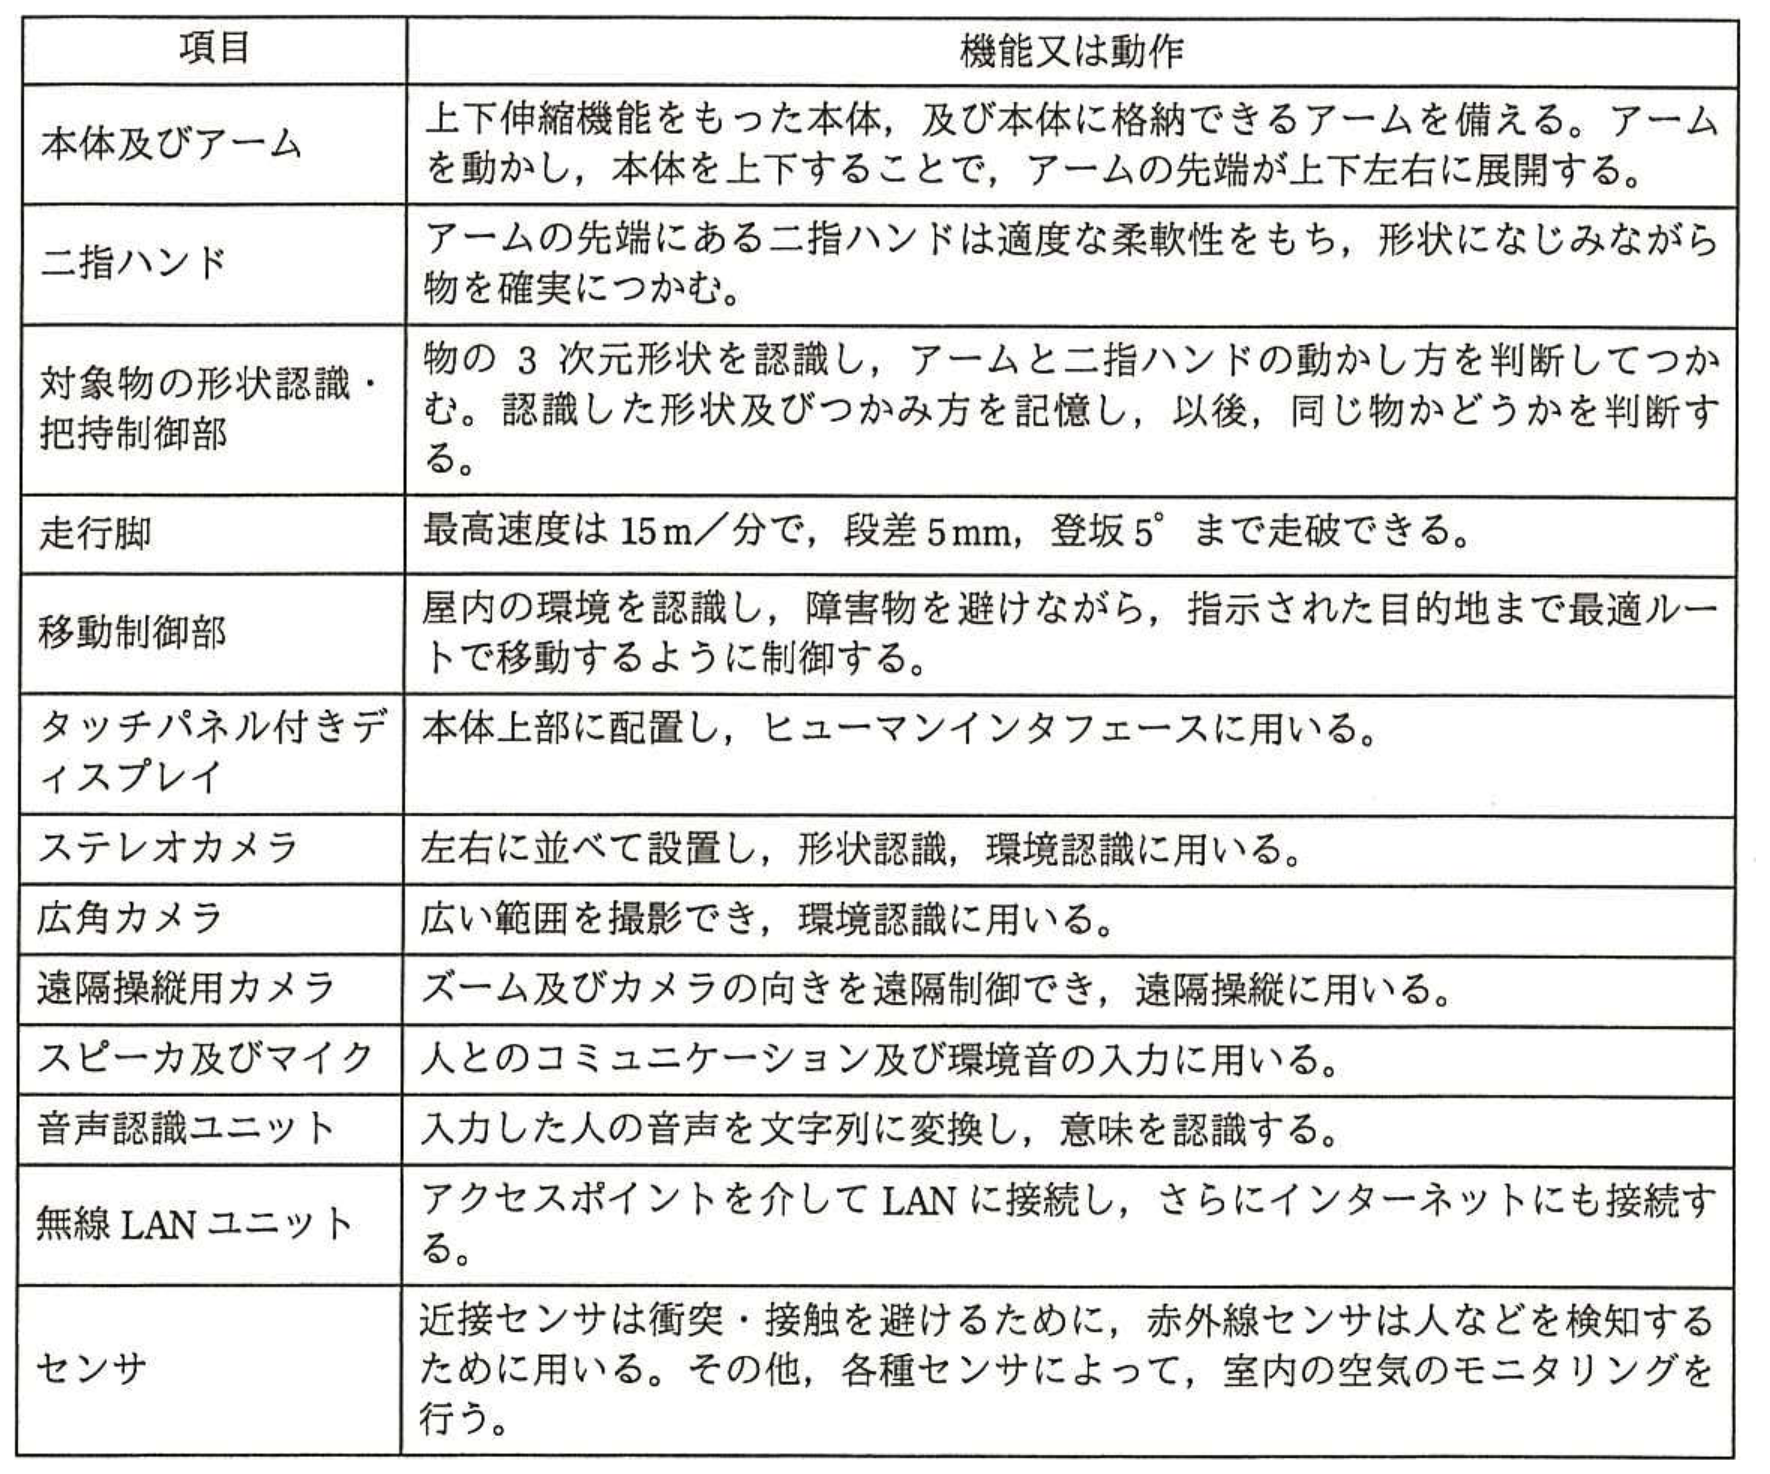
新システムの構成を図2に,新ロボットの各部の機能を表3に示す。
 拡大
 拡大
〔新システムの追加機能の検討結果〕
L氏は,新システムの追加機能を検討し,結果を次のとおり整理した。
① 遠隔操縦機能
遠隔操縦時には,セキュリティの観点から操縦要求者の顔認証をサーバで行う。また,操縦中も1分ごとに顔認証を行う。さらに,サーバで顔認証によって居住者かどうかを判断できるようにする。
居住者の在宅時の遠隔操縦は,操縦の輻輳を避けるため居住者の承諾を得てから行う。新ロボットは,赤外線センサ及びカメラ映像から近くに人がいることを確認した場合,サーバにカメラ映像を送信する。サーバは居住者かどうかの認証を行い,居住者と判断できたら,新ロボットが音声で居住者に a ,返事を聞く。居住者に拒否された場合,新ロボットは,その旨を操縦要求者に返信する。居住者の不在時は,操縦要求者が認証できたら操縦可能とする。
遠隔操縦は,新ロボットの遠隔操縦用カメラからの映像とマイクからの音声を聞きながら行う。新ロボットを移動させたり,アームを動かしたりする操縦指示は,モバイル端末を介して音声で行う。対象を特定して見る場合は,モバイル端末の画面を向けた方向に遠隔操縦用カメラが向くように制御する。
② 在庫管理機能
在庫管理は,在庫管理対象品を,あらかじめサーバの在庫管理マスタに登録し,専用収納ボックスのトレイに1品目ずつ保管する。トレイには識別コードのラベルを貼付し,専用収納ボックスの収納位置及びトレイ自体の重量も特定できるようにしておく。新ロボットは,専用収納ボックスからトレイを引き出したとき,及び収納するときに,トレイを含む重量を量り,そのデータをサーバに送信する。そのために,専用収納ボックスの近くに電子はかりを用意する。入庫時は,新ロボットが在庫管理対象品を1個ずつトレイに移し,入庫数をカウントする。
サーバは受信したデータから在庫数を算出し,更新する。在庫数が定められた数量以下となった場合は,アラーム“在庫僅か”を出力し,補充を求める。
③ 片付け機能
片付ける対象は,重さなどの制約から室内の家具などは除外し,床面に放置された器具,置物などに限定する。対象物の保管場所をあらかじめ定めておき,形状などを新ロボットに認識・記憶させておく。新ロボットは,片付け指示を受けると,近くの床面から順次,探索し,置かれている物を判別する。保管場所から移動又は放置された物と判別した場合,新ロボットは,記憶している保管場所に戻し,判別できない場合は,不明品保管場所に運ぶ。
④ 配達物受取機能
定期的な配達物,及び事前に電子メールで連絡があった配達物は,人を介さずに受け取れるようにする。テレビドアホンの映像をサーバに取り込み,定期的な配達物の場合は配達人の認証を行い,事前に連絡があった配達物は伝票番号と照合する。認証又は照合ができれば配達物受入所の扉を開錠し,配達物受入所に置くよう案内する。新ロボットは,ステレオカメラで撮影した配達物の映像をサーバに送信する。
サーバは,受け取った配達物が在庫管理対象品であることを確認した場合,新ロボットに対し,開封し, b するよう指示する。
拡大図1 従来システムの構成
拡大表1 従来システムが実現している生活支援機能
拡大表2 新システムへの追加機能
拡大図2 新システムの構成
拡大表3 新ロボットの各部の機能
設問一覧 & 解答・演習
まずは解答を作成してみましょう。「解答例を見る」をクリックするとIPA公式解答例と採点基準が開きます。
設問1(1)記述問題
制限字数:25 字以内
遠隔操縦機能について,本文中の a に入れる適切な字句を答えよ。
0 / 25 文字
設問1(2)記述問題
制限字数:40 字以内
遠隔操縦機能について,遠隔操縦中に,1分ごとに顔認証を行う理由は何か。40字以内で述べよ。
0 / 40 文字
設問2(1)記述問題
制限字数:35 字以内
在庫管理機能及び配達物受取機能について,トレイ内の在庫数量をカウントするために電子はかりを用いる。入庫数をカウントした後,トレイの在庫管理対象品1個当たりの重量を求める場合の算出方法を,35字以内で述べよ。
0 / 35 文字
設問2(2)記述問題
制限字数:35 字以内
在庫管理機能及び配達物受取機能について,電子メールで送られてきた伝票番号と,配達物に貼付された伝票番号との照合を,新ロボットではなくサーバで行わせる。その理由を,35字以内で述べよ。
0 / 35 文字
設問2(3)記述問題
制限字数:25 字以内
在庫管理機能及び配達物受取機能について,本文中の b に入れる適切な字句を答えよ。
0 / 25 文字
設問3(1)記述問題
制限字数:25 字以内
片付け機能について,片付け機能で,床面に置かれている物を判別するときに用いる,新ロボットのカメラ以外のものを表3中の項目名で答えよ。
0 / 25 文字
設問3(2)記述問題
制限字数:20 字以内
片付け機能について,片付け機能の実行中に,同一形状の物が複数あった場合に問題が生じる。想定される問題とその対策を,それぞれ20字以内で述べよ。
0 / 20 文字
設問4記述問題
制限字数:30 字以内
〔新システムの追加機能の検討結果〕について,配達物受取機能実施中は,遠隔操縦機能を受け付けないようにした。その理由を30字以内で述べよ。
0 / 30 文字
午後I長文記述の得点力を引き上げる定番対策書Amazon・楽天 公式提携
PR

IPA 厳選対策書情報処理教科書 システムアーキテクト 2026年版松田 茂樹 著 / 翔泳社
SA定番テキスト松田 茂樹 著 / 翔泳社
情報処理教科書 システムアーキテクト 2026年版
💡 推薦ポイント:システムアーキテクト試験で求められる要件定義からアーキテクチャ設計、移行計画まで、合格に必要な知識体系を1冊で整理できます。
¥3,740(税込)
※本リンク先はプロモーション(アフィリエイト広告)が含まれています
【出題趣旨】IPA公式発表
【採点講評】IPA公式発表
本番形式・制限時間付きで演習する
平成28年 秋期 午後I(2問選択・90分)を実戦演習モードで通し解答し、総合採点を受けられます。